工业自动化 · 圣彼得堡

驾驭复杂系统。
让设备稳定运行。

Beckhoff TwinCAT 3 与 TwinSAFE 3、ABB/Epson 工业机器人集成、设备改造与调试。

25+
年自动化经验
2006
年起独立执业
DE / EN
工作语言

工程理念

从程序开发
到设备稳定运行。

25 年来,我一直从事非标设备和生产线的开发、改造与调试。我擅长快速理解现有设备,可靠地修改控制软件,并帮助生产流程实现稳定运行。

专业能力与支持系统

PLC

提供设备控制程序开发、故障诊断与改造,涵盖 I/O、运动控制和功能安全。

  • Beckhoff TwinCAT 2 / 3 · TwinSAFE
  • EtherCAT · PROFINET · Motion
  • Siemens STEP 7 / TIA Portal · IBH

Beckhoff TwinCAT 2 与 TwinCAT 3

提供 PLC 程序开发与修改、现有代码分析、诊断及调试。支持运行 TwinCAT 2 的现有设备、基于 TwinCAT 3 的开发,以及设备改造的评估与准备。

TwinCAT 2 · TwinCAT 3 · Structured Text · ADS / .NET · ScopeView

TwinSAFE、运动控制与工业网络

提供 TwinSAFE 集成与诊断、I/O 和通信检查、轴调试、回零及运行故障排查。具有 TwinCAT 2 NC I/CNC 实践经验,具体工作范围根据设备配置协商确定。

TwinSAFE / TwinSAFE 3 · FSoE · EtherCAT · PROFINET · NC PTP

Siemens 与 IBH:现有设备支持

具有 Siemens STEP 7 Classic、ProTool、TIA Portal 和 IBH S5/S7 使用经验。可按需评估现有设备的分析、修改与改造工作,承接前需确认软件版本、硬件配置及可用的项目文件。

STEP 7 Classic · TIA Portal · ProTool · IBH S5 / S7
机器人

将机器人与 PLC 和外围设备集成,调整程序并调试工作站内部的协同运行。

  • ABB IRC5 / OmniCore · RAPID
  • Epson · SPEL+
  • 系统集成 · 诊断 · 调试

ABB 机器人

提供 PLC 与外围设备集成、RAPID 程序修改、信号交换诊断、备份处理及位置重新示教,将机器人工作站与生产工艺和设备安全系统连接起来。

ABB IRC5 · OmniCore · RAPID · PROFINET

Epson 机器人

提供 SPEL+ 编程与动作流程调整、PLC 和外围设备接口集成,以及机器人工作站内部协同运行的诊断与调试。

Epson · SPEL+ · PLC–Robot Integration

Production IT

连接设备与生产数据、产品识别及工厂信息系统。

  • SCADA / MES · SQL · Python · .NET
  • Keyence · DMC · RFID · Traceability
  • 接口 · 数据 · 诊断

识别技术与机器视觉

将扫码器和相机接入 PLC,处理编码及检测结果,实现产品识别与追溯。重点是与设备工作循环和生产数据流的集成。

Keyence SR-X300 · Data Matrix / DMC · RFID · Traceability

生产数据与工业 IT

建立 PLC、SCADA/MES 与数据库之间的接口,处理参数、配方、测试结果和诊断数据,并根据项目需求开发辅助工具、调整现有接口。

SCADA / MES · SQL · Python · .NET · Node.js

计算机视觉与测量

使用 Python 和 OpenCV 开发基于相机的测量与图像分析方法,重点包括相机标定、空间位置与姿态估计,以及从图像中重建三维几何。

  • Python · OpenCV
  • 相机标定 · 三维几何
  • 仿真 · 测量误差评估

相机标定与几何测量

自主研发面向空间分布显示屏的几何测量方法与透视一致的图像输出方案。工作涵盖图像及相机元数据采集、随对焦状态变化的相机标定、几何优化,以及通过仿真和实际实验评估测量误差。测量与分析方法已进行实验验证,完整应用仍在开发中。

Python · OpenCV · 相机标定 · 三维重建 · 仿真

独立工程服务。工作范围、合作方式和响应时间根据具体项目协商确定。

合作前的常见问题

可以为运行 TwinCAT 2 的设备提供支持吗?

可以。TwinCAT 2 支持包括现有项目分析、诊断、修改与调试。是否需要迁移至 TwinCAT 3,将根据设备状况和项目需求评估。

可以提供远程支持吗?

在协商确定访问方式后,可以远程开展项目分析和部分诊断工作。需要检查实体设备或进行现场调试的任务,将安排现场服务。

咨询时应提供哪些信息?

请说明 PLC 或机器人的品牌和型号、工程软件版本、故障或所需变更、是否有源项目文件、设备所在地和期望时间安排。请勿通过表单发送密码或机密项目文件。

来自生产现场的实践经验

经验

在不容有失的现场,沉着解决问题。

经验涵盖原型设备、非标设备、在产生产线及国际项目,工作范围从软件架构和接口设计延伸到现场诊断。

  • 从系统层面理解设备、工艺与外围设施
  • 使用德语和英语进行清晰的技术沟通
  • 可提供现场支持、项目合作或加入现有团队
TwinCAT 2 / 3TwinSAFE 3EtherCATPROFINETABB RAPIDEpson SPEL+PythonSQL

关于我

既懂软件,也懂实际设备的工程师。

自 2006 年起独立执业,可承接项目、参与团队合作及出差。目前常驻圣彼得堡。

沟通项目需求 →
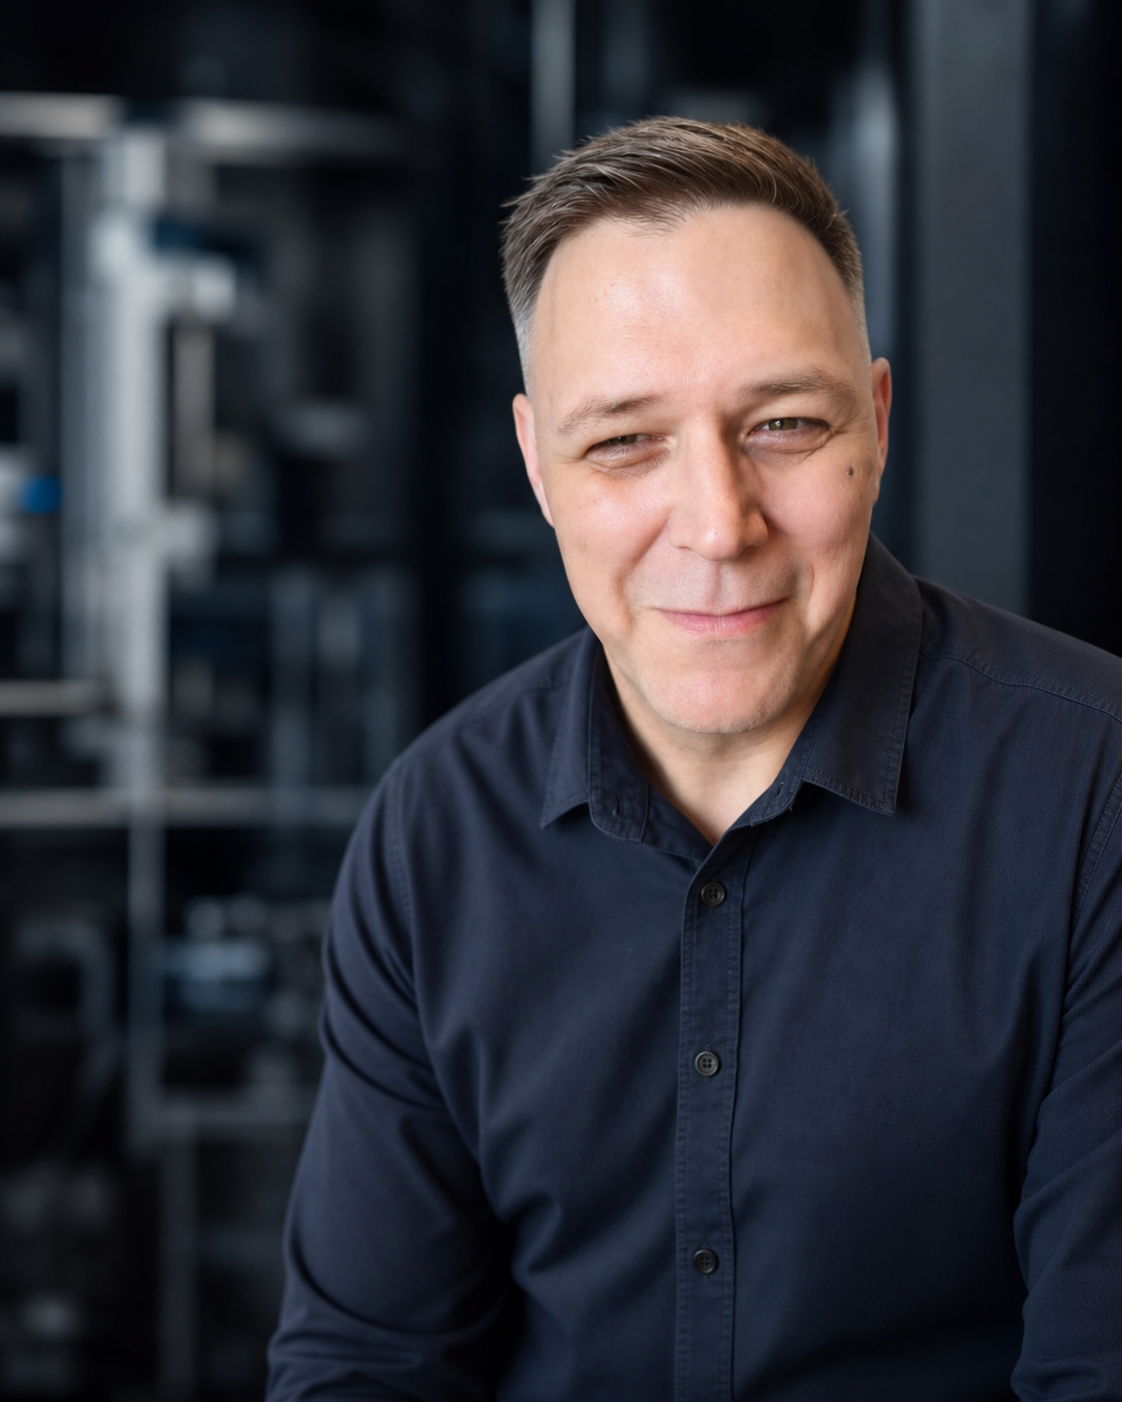
Michael Auksutat 肖像

联系

有项目需求?
欢迎联系。

请简要介绍设备情况、项目需求和时间安排。我会通过电子邮件回复。您也可以通过 Telegram 或 MAX 联系我。

主要服务圣彼得堡及列宁格勒州,其他地区的项目与出差可另行商议。

除主题外,所有字段均为必填项。

咨询信息如何处理

网站运营者与咨询信息处理

网站及咨询联系人:Michael Auksutat,圣彼得堡。有关网站和个人数据的问题, 请使用联系表单。

表单提交您的姓名、电子邮箱、主题和消息,用于处理和回复咨询。表单在俄罗斯的服务器上处理。邮件投递过程中可能暂时使用邮件服务器队列。请勿通过表单提交密码或机密文件。

为了解网站访问情况,位于俄罗斯的服务器会记录页面请求时间、IP 地址和语言版本。日志仅供管理员及服务器服务访问,最长保留 30 天。为防止表单被滥用,系统也会临时使用 IP 地址限制请求频率。本网站不设置 Cookie,也不使用外部访问分析服务、广告追踪器或嵌入式第三方组件。Telegram 和 MAX 链接会转至独立的外部服务。

如需咨询数据处理、访问或删除事宜,请使用联系表单。

通过微信联系

Michael Auksutat

Michael Auksutat 的微信好友二维码

使用微信扫描二维码,添加我为好友。

保存二维码

在当前手机上:将二维码保存到相册,打开微信“扫一扫”,从相册中选择该图片。如果图片在浏览器中打开,请长按图片并保存到相册。

下载 SVG